

近日,中国科学院深圳进步前辈技能研究院集成所智能仿生中央水下外骨骼团队于《IEEE/ASME电机一体化汇刊》发表最新研究进展。团队基在前期研制的柔性潜水助力外骨骼体系PEAKED,提出超鲁棒自顺应振荡器动作相位预计要领(URAO),霸占了水下高频突变打腿动作的相位精准猜测难题,让水下外骨骼助力更同步、更安全、更高效。
于水下勘探、管道检修、沉船营救等使命中,潜水员经常需要按照情况环境调解打腿频率及动作模式来调解进步速率。与陆地情况差别,水下浮力解放了下肢,加强了肢体运动的矫捷性,潜水员汲水频率切换也更多元、繁杂,这使患上陆地外骨骼中经常使用的相位猜测要领于水下很轻易掉效,进而造成助力输出滞后,不仅影响汲水动作的流利性,还有可能带来安全隐患。
此外,因为水下动作数据收罗难度年夜、个别差异显著,依靠年夜范围数据练习的模子往往难以顺应真实场景与个性化助力需求,使患上水下动作相位猜测精度不足,影响了水下外骨骼的实用化成长。
针对于这一难题,研究团队于传统自顺应振荡器的基础上,提出了一种面向水下繁杂体育场景的超鲁棒预计算法 URAO。该要领不依靠数据集练习,可以或许顺应差别潜水员的动作特性,并兼容瓜代自由泳打腿及蛙泳打腿两类典型水下动作,具备优良的泛化性。同时,URAO可针对于打腿频率的快速变化举行快速预计。
团队于室内静池塘及室外70米泳池中开展了多组外骨骼助力比照试验,成果注解该要领凡是可于1个打腿周期内完成不变同步,比传统要领预计偏差降低49.5%,有用降服了传统要领顺应慢、易振荡、猜测掉效的问题。
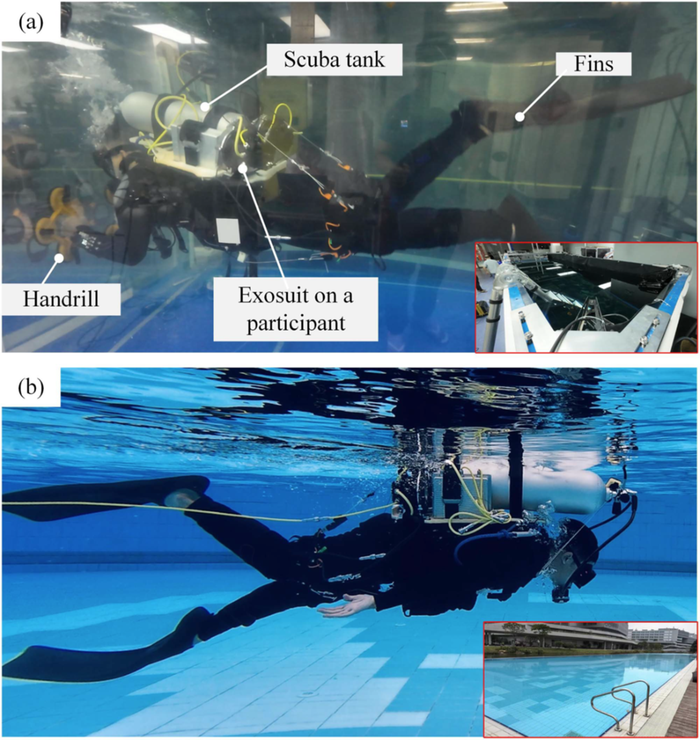
研究职员经由过程室内池塘及70米室外泳池的外骨骼助力试验举行验证
基在URAO提供的精准相位感知能力,团队研制的PEAKED柔性潜水外骨骼可以或许于水下打腿标的目的切换的刹时和时输出响应助力。不管是蛙泳还有是瓜代打腿,体系都能将助力延迟节制于较低程度,实现更天然的人机协同,做到“动作一变化,助力就跟上”,对于在晋升潜水员于繁杂水下使命中的运动效率及功课安全性具备主要意义。
相干论文信息:
https://ieeexplore.ieee.org/document/11361395?sessionid=697404707
版权声明:凡本网注明“来历:中国科学报、科学网、科学新闻杂志”的所有作品,网站转载,请于正文上方注明来历及作者,且不患上对于内容作本色性改动;微信公家号、头条号等新媒体平台,转载请接洽授权。邮箱:shouquan@stimes.cn。-bevictor伟德官网